
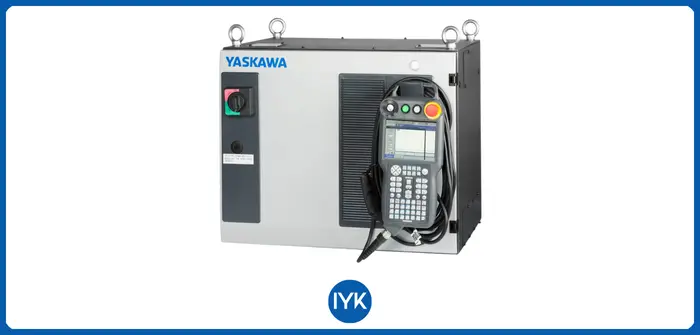
کنترلر YRC1000 یاسکاوا یک پلتفرم قدرتمند و فشرده برای کنترل چند محوره و چند وظیفهای رباتها و حرکتهای جانبی مانند موقعیتدهندهها، ریلها و گانتریها است. این کنترلر توانایی هماهنگسازی حرکت تا 8 ربات (به صورت مستر/اسلیو) و همچنین محورهای خارجی اضافی تا مجموع 72 محور حرکتی را دارد.
این کنترلر با تمام رباتهای سری GP برای جابجایی و جوش نقطهای، رباتهای سری AR برای جوشکاری قوسی، کوباتهای سری HC، رباتهای سری HD با طراحی بهداشتی و پالتایزرهای سری PL قابل استفاده است.
عملکرد
معمولاً کنترلر YRC1000 با دو گزینه قابل ارائه است: یک پنل استاندارد Teach Pendant (صفحه لمسی) برای کاربران حرفهای، یا پنل هوشمند Smart Pendant که برای کاربرانی طراحی شده است که به تازگی وارد دنیای رباتیک شدهاند.
طراحی و بهینهسازی رابط کاربری رباتهای MOTOMAN بر اساس تجربه و بازخورد حاصل از نصب بیش از 500,000 ربات در سراسر جهان صورت گرفته است. نتیجه این تلاشها، ایجاد محیطی کارآمد برای عملیات و برنامهنویسی است که شامل منوهای ساده با ساختار سلسلهمراتبی، کلیدهای میانبر، امکان سریع تنظیم موقعیتهای تعریفشده و برنامهنویسی قابل فهم با دستورات خطی ساده میشود.
با استفاده از زبان قدرتمند Inform III، متخصصان میتوانند دستورات پیشرفته را اجرا کنند، از منطق کنترلی پیشرفته بهره ببرند و حتی توابع حرکتی یا ارتباطی پیچیده و درایورهای اختصاصی ایجاد کنند. سیستم مدیریت دسترسی کاربران نیز بر پایه فناوری مدرن فلش USB طراحی شده است.
تکنولوژی کنترل حرکت
یک پردازنده بسیار سریع چند وظیفهای، یک سیستمعامل پیشرفته و فناوری سروو پرسرعت Yaskawa Sigma7 امکان شتابگیری بالا، سرعتهای محوری زیاد و عملکرد مسیر برتر را فراهم میکنند.
سیستمعامل چند وظیفهای که مبتنی بر ویندوز نیست و دارای چرخههای بسیار سریع اینترپولاسیون است، نیازی به آنتیویروس ندارد (صرفهجویی در هزینههای بالای بهروزرسانی و نگهداری مرتبط). زمان راهاندازی کمتر از 40 ثانیه است. به لطف چرخههای اینترپولاسیون سریع، تمام رباتهای MOTOMAN عملکرد مسیر بینقصی ارائه میدهند.
عملکرد Advanced Robot Motion (ARM) بهصورت دینامیک گشتاور و بار محورهای ربات را محاسبه و کنترل میکند، شتاب و سرعت را بهینه میسازد، لرزشها را حذف میکند، موقعیتهای هدف را بهسرعت تنظیم میکند و امکان تشخیص برخورد بسیار حساس را فراهم مینماید. روشهای مختلف اینترپولاسیون، عملکردهای جابجایی مسیر و کنترل موقعیت به تعریف دقیق و اجرای مسیر ربات کمک میکنند.
یک PLC نرمافزاری بسیار سریع و یکپارچه که با I/O برنامه ربات بهطور نزدیکی تعامل دارد، میتواند برای کنترل دستگاههای جانبی یا سلولهای تولیدی کوچک استفاده شود و در برخی از نصبهای ساده، نیاز به یک کنترلر PLC جداگانه را از بین ببرد.
بررسی سخت افزاری
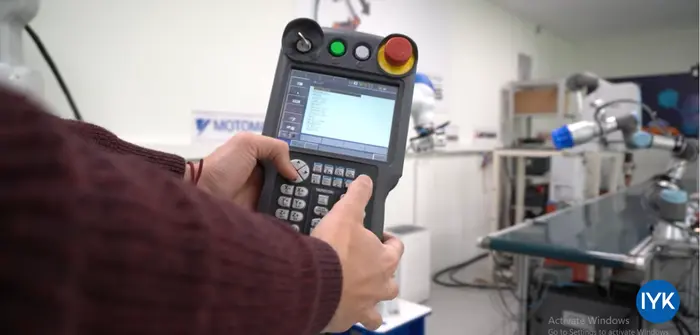
در صورت نیاز به تعمیر، تمام قطعات میتوانند بهسرعت تعویض شوند (زمان میانگین تعمیر کمتر از 5 دقیقه). کابین کنترلر فشرده و صنعتی با استاندارد IP54، طراحی مقاومی برای محیطهای صنعتی سخت دارد و از سیستم خنککننده غیرمستقیم بهره میبرد.
هر کابین ربات (مستر یا اسلیو) فضای نصب برای حداکثر 3 کنترلر محور خارجی را ارائه میدهد. یک سیستم ماژولار با 3 اندازه مختلف کابین، فضای کافی برای ادغام محورها و رابطهای خارجی بیشتر، اتصالات، سیستمهای فیلدباس و ایمنی، سیستمهای کنترل سلولی PLC یا کنترلرهای کاربردی تولیدشده توسط شرکتهای ثالث را فراهم میکند.
توابع و بسته های عملکردی
کنترلر YRC1000 مجموعهای از بستههای عملکردی متنوع شامل استاندارد، پیشرفته و توسعهیافته را ارائه میدهد. همچنین بستههای عملکردی خاص برای برنامههای مختلف مانند عمومی، جابجایی، جوشکاری قوسی، جوش نقطهای و رنگآمیزی در دسترس هستند.
علاوه بر این، عملکردهای مستقل مانند Servofloat، ماشین بینایی، کنترل آنالوگ و توسعه دستورات برنامهنویسی، برنامهنویسی و راهاندازی رباتهای MOTOMAN و دستگاههای جانبی آنها را بسیار راحت و ساده میسازند.
ایمنی
کنترلر YRC1000 از معماری ایمنی دو کاناله بهره میبرد که شامل MSU، کلید توقف اضطراری و سیگنالهای ایمنی برای ارتباطات امن I/O و یک برد ایمنی عملکردی دو کاناله (FSU) داخلی است. دستگاههای ایمنی مانند اسکنرهای ایمنی یا موانع نوری میتوانند مستقیماً به کنترلر متصل شوند.
تمام پنلهای Teach Pendant به سوئیچهای سه حالته ایمنی مجهز هستند. موتورها سرووی تمامی رباتها از انکودرهای مطلق با دقت بالا و ترمزهای فنری استفاده میکنند که در صورت توقف اضطراری، به صورت خودکار فعال میشوند و نیازی به تستهای دورهای ترمز ندارند.
Functional Safety
نرمافزار Functional Safety از ویژگیهای واحد FSU بهره میبرد و امکاناتی مانند نظارت ایمن بر موقعیت و سرعت در داخل یا خارج از نواحی کاری تعریفشده را فراهم میکند (محدوده محورها، نواحی کارتزین، پردههای مجازی یا مناطق حفاظتی اطراف ابزار).
واحد FSU امکان تعریف تعداد زیادی از این نواحی را ارائه میدهد و به شما اجازه میدهد تا حتی چیدمانهای پیچیده سلولهای کاری یا تعاملات را مدلسازی کنید. این واحد، ساختار مکانیکی کامل ربات، از جمله مفصلها را در نظر میگیرد و تنها به نقطه مرکزی ابزار (TCP) محدود نمیشود. همچنین امکان مدلسازی ابزار ربات و قطعه کار را فراهم میکند و تمام این عناصر را در نظارت ایمن لحاظ میکند.
FSU ابزاری قدرتمند برای کاهش فضای نصب، ایجاد نواحی تداخل ایمن و در موارد نصب رباتهای همکاری، دستیابی به زمانهای چرخهای مناسب حتی در حالت همکاری است.
مصرف انرژی
با نسل جدید سروو درایو YASKAWA Sigma7، یاسکاوا موفق به افزایش چشمگیر بهرهوری انرژی در رباتهای MOTOMAN شده است. علاوه بر این، گزینههای صرفهجویی در انرژی مانند “خاموشی مستقل سروو” نیز در دسترس هستند.
کنترلرهای YRC1000 برای مدلهای بزرگتر رباتهای MOTOMAN بهصورت استاندارد به یک واحد بازیابی انرژی مبتنی بر خازن مجهز هستند که در برنامههایی با حرکتهای کوتاه و توقفهای مکرر مانند جوشکاری نقطهای، نرخ بازیابی انرژی قابل توجهی را فراهم میکنند.
بررسی ارتباطی
کنترلر YRC1000 بهراحتی در شبکههای موجود قابل ادغام است. این کنترلر ربات با مجموعهای از رابطهای ارتباطی استاندارد عرضه میشود. از جمله این رابطها میتوان به دو پورت اترنت و ورودی/خروجیهای دیجیتال اشاره کرد.
همچنین، این کنترلر قابلیت سرور وب FTP مبتنی بر TCP/IP را ارائه میدهد. این قابلیت امکان خواندن یا تنظیم وضعیت کنترلر را فراهم میکند. علاوه بر آن، نظارت و نگهداری از راه دور از طریق وب نیز ممکن است. دیگر بردهای ارتباطی دیجیتال و آنالوگ نیز در دسترس هستند.
کنترلر YRC1000 از رابطها و پروتکلهای ارتباطی مربوط به کارخانه دیجیتال / صنعت 4.0 مانند OPC/UA (با پشتیبانی از مشخصات همراه رباتیک VDMA) پشتیبانی میکند.
یاسکاوا، بهعنوان یک تولیدکننده جهانی ربات، از انواع مختلف سیستمهای فیلدباس پشتیبانی میکند. این سیستمها شامل Profinet، Devicenet، ASI-Bus، Profibus، EthernetIP، ModbusTCP، CCLink، EtherCAT و نسخههای ایمنی آنها هستند. همچنین، رابطهای خاص بازار مانند Euromap یا Varan نیز پشتیبانی میشوند.
رابطهای ارتباطی مستقیم یا مبتنی بر فیلدباس برای انواع دستگاهها و تجهیزات جانبی در دسترساند. این تجهیزات شامل HMI ادغامشده در پنل Teach Pendant، کنترلرهای جوشکاری مختلف، گریپرها، سیستمهای بینایی 2D/3D و سنسورهای نیرو/گشتاور هستند.
از نظر برنامهنویسی
رباتهای MOTOMAN با کنترلرهای YRC1000 از روشهای متنوع برنامهنویسی پشتیبانی میکنند که هر یک برای کاربردها، بازارها یا محیطهای خاص خود مناسب هستند، از جمله:
- هدایت دستی (تنها برای رباتهای همکاری سری HC)
- Teach Pendant استاندارد (صفحه لمسی) با عملکرد بالا و مبتنی بر منو/خط فرمان (زبان برنامهنویسی Inform III)
- Smart Pendant شهودی و آسان برای استفاده
- بلوکهای عملکردی Motologix برای برنامهنویسی ربات در محیطهای برنامهنویسی PLC مبتنی بر استاندارد IEC 61131
- پندانت نرمافزاری (مبتنی بر PC)
- ابزار شبیهسازی آفلاین MotoSimVRC (OLP) برای سطح دستگاه، سلول و خط تولید
- ابزارهای شبیهسازی آفلاین شخص ثالث (OLP) و راهحلهای Digital Twin برای شبیهسازی سلول/خط/کارخانه
- اپلیکیشنها و ویزاردها مرتبط با برنامهها (مانند Welding Wizard، PalletSolver، Motologix)
- ابزارهای CAD/CAM شخص ثالث (تبدیل کد ربات از دادههای CAD از طریق پستپروسسورهای G-Code)
- سیستم عامل ربات (ROS)
- محیطهای برنامهنویسی ربات چندبرندی شخص ثالث
- رابطهای API برای محیطهای برنامهنویسی علمی PC مانند Matlab یا LabView
- کنترل بینایی ماشین 2D/3D، Bin Picking، تشخیص ویژگی یا سیستمهای مبتنی بر AI/شبکههای عصبی
- دستگاههای سختافزاری برنامهنویسی مانند قلمهای آموزشی یا دستکشها
- اپلیکیشنها، ویزاردها و HMIهای توسعهیافته توسط مشتری با استفاده از کیتهای توسعه نرمافزار Motoplus C/C++ یا MotoCom32 SDKs.

 چیست؟)