ویژگیهای یک ربات صنعتی
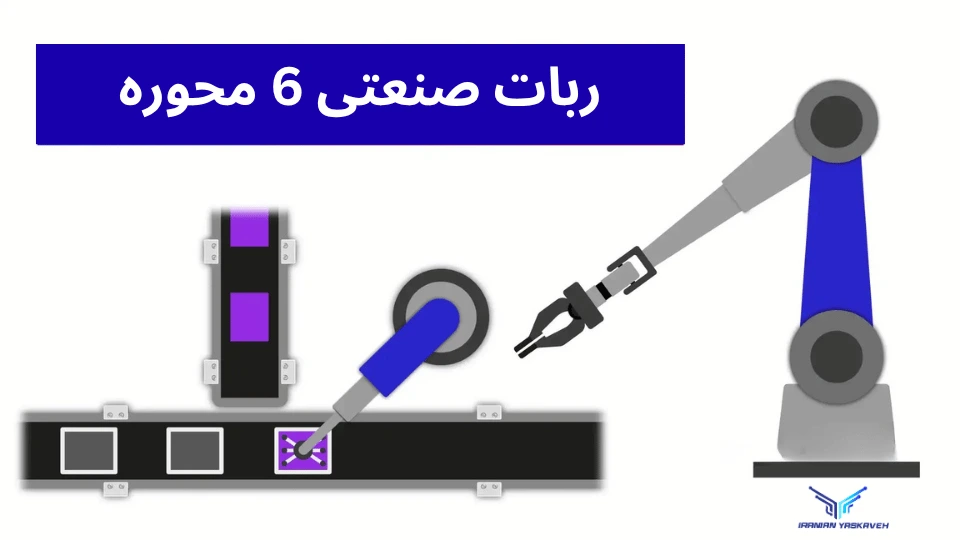
رباتها دستگاههای الکترومکانیکی هستند که میتوان از آنها برای انجام طیف گستردهای از وظایف استفاده کرد. این وظایف میتوانند به سادگیِ جابهجا کردن یک جعبه از یک نوار نقاله به نوار نقاله دیگر باشند. رباتها در انجام کارهای بسیار دقیق، مشخص و تکرارشونده عملکرد فوقالعادهای دارند.
با این حال، میتوان از آنها برای کارهای پیچیدهتری مانند ساخت خودرو در خط تولید نیز استفاده کرد.
فارغ از نوع کار، استفاده از رباتها میتواند به موارد زیر کمک کند:
- کاهش هزینههای نیروی انسانی
- کاهش شرایط کاری غیرارگونومیک
- افزایش بهرهوری
محورهای ربات (Robot Axes)
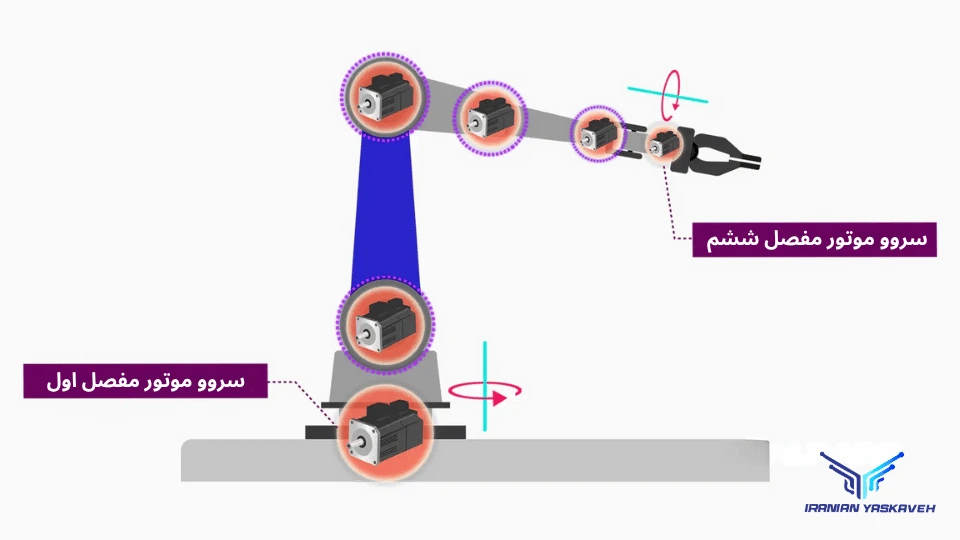
رباتها در شکلها و اندازههای متنوعی ساخته میشوند. نوع ربات معمولاً بر اساس تعداد محورهای آن تعریف میشود. برای هر محور، حداقل یک سرووموتور وجود دارد که آن بخش از ربات را به حرکت درمیآورد.
 مفصلهای ربات ۶ محوره
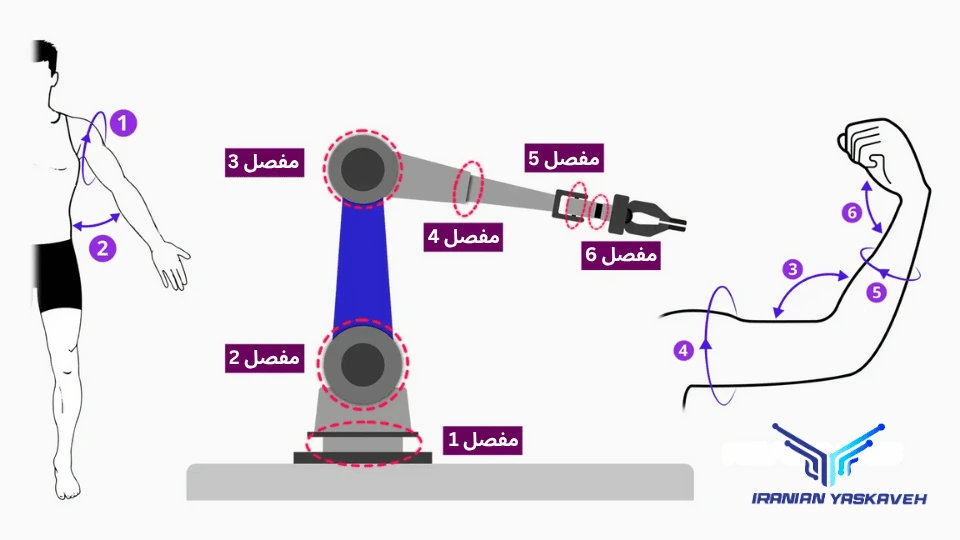
در رباتهای ۶ محوره، به سرووهای آنها «مفصل» نیز گفته میشود. بسته به سازنده ربات، نامگذاریها ممکن است کمی متفاوت باشد، اما در این مقاله از واژه مفصل برای اشاره به هر محور استفاده میکنیم.
علت استفاده از واژه مفصل این است که بیشتر رباتهای ۶ محوره شبیه بازوی انسان هستند و مانند بازو، مفصلهایی دارند.
هر یک از این مفصلها از سرووموتورهایی تشکیل شدهاند که همراه با چرخدندهها و تسمهها حرکت مکانیکی را ایجاد میکنند. برای روانکاری و عملکرد صحیح مفصلها، از گریس مخصوص ربات استفاده میشود که نقش مهمی در نگهداری ربات دارد.
در صورت انجام نگهداری صحیح، ربات میتواند برخی از حرکات خود را با دقتی در حد چند دهم میلیمتر تکرار کند. این تکرارپذیری یکی از مزایای اصلی رباتهای ۶ محوره است.
رباتهای ۶ محوره در مدلهای کوچک و بزرگ وجود دارند؛ برخی آنقدر کوچک هستند که میتوانند میکروچیپها را روی بردها نصب کنند، و برخی آنقدر بزرگاند که میتوانند خودرو جابهجا کنند.

نکاتی برای انتخاب ربات مناسب
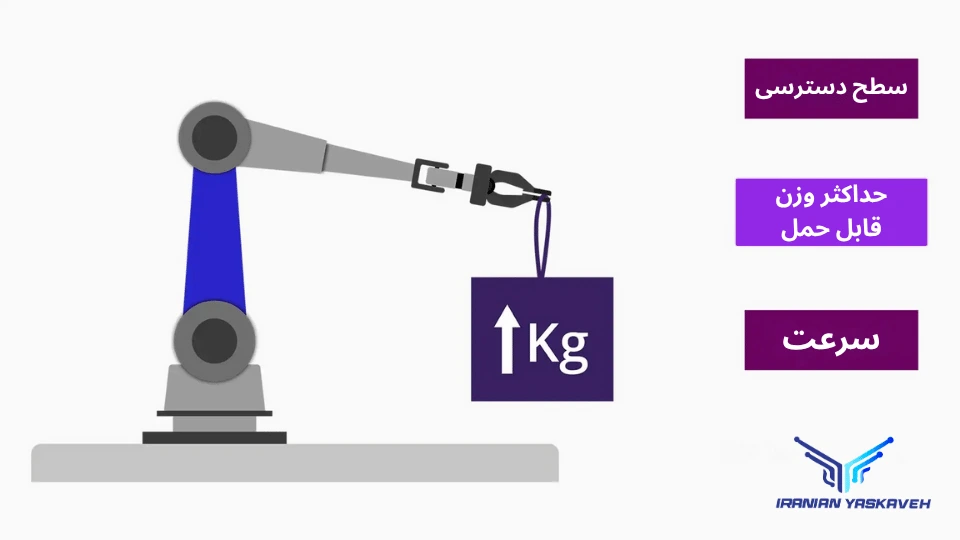
هر ربات بر اساس نوع کاربرد انتخاب میشود. چند عامل مهم در انتخاب ربات عبارتاند از سطح دسترسی (Reach)، ظرفیت بار (Payload) و سرعت.
-
سطح دسترسی (Reach): مقداری که ربات باید بازو را امتداد دهد تا تمام اجسام داخل سلول کاری را دسترسی داشته باشد.
-
ظرفیت بار (Payload): مقدار وزنی که ربات میتواند برای انجام یک کار حمل کند. اکثر تولیدکنندهها این مقدار را بر حسب کیلوگرم بیان میکنند.
- سرعت (Speed): سرعت حرکت ربات هنگام حمل بار. هرچه ربات بزرگتر باشد، سرعت حرکت آن کمتر خواهد بود.
ترمزهای مکانیکی ربات
تمام رباتهای ۶ محوره دارای ترمزهای مکانیکی هستند که وظیفه جلوگیری از حرکت ربات هنگام آزاد بودن سرووها را بر عهده دارند.
همچنین هر ربات دارای استاپهای مکانیکی است که مانع از حرکت بیش از حد ربات در برخی محورها میشود.
اجزای الکتریکی ربات
سرووموتورها
همانطور که پیشتر گفته شد، رباتهای ۶ محوره از سرووموتورها استفاده میکنند و این موتورها با نیروی برق مفصلها را حرکت میدهند. نوع سروو بر اساس اندازه ربات انتخاب میشود:
- مفصل ۱ که در پایه ربات قرار دارد، بزرگترین سرووموتور است. این سروو باید قادر باشد وزن ربات و بار را همزمان حرکت دهد.
- مفصل ۶ کوچکترین سرووموتور است و در انتهای ربات قرار دارد. این مفصل حرکتی مشابه حرکت مچ دست انجام میدهد.
- مفصلهای ۲ تا ۵ بسته به بار، ممکن است یک یا دو سروو داشته باشند. بیشتر رباتهای کوچک و متوسط از یک سروو در هر مفصل استفاده میکنند.
کنترلر ربات ۶ محوره
یکی دیگر از بخشهای اصلی ربات ۶ محوره کنترلر آن است. کنترلر یک کابینت الکتریکی است که تمام اجزای لازم برای راهاندازی سرووموتورها را در خود جای داده است.
اجزای مهم داخل کنترلر شامل:
کلید قطعکننده (Disconnect Switch) با قابلیت قفل/برچسبگذاری (LOTO)
ولتاژ ورودی که معمولاً بین ۲۰۸ تا ۶۰۰ ولت AC است
- بردهای الکترونیکی (PCB) مختلف، از جمله برد کنترل E-stop
- فیوزها برای جلوگیری از آسیب در صورت خطای سیمکشی
- سروو آمپلیفایر که ولتاژ ورودی را به ولتاژ مناسب برای سرووها تبدیل میکند
- پردازنده (CPU) برای محاسبات حرکتی
- امکان افزودن محورهای جانبی (مانند محور هفتم)
- ماژولهای IO جهت کنترل تجهیزات جانبی
رابط کاربری گرافیکی (GUI)
یکی دیگر از بخشهای الکتریکی ربات ۶ محوره، رابط کاربری گرافیکی است. برخی GUIها مستقیماً به کنترلر متصلاند و برخی از طریق رایانه کار میکنند.
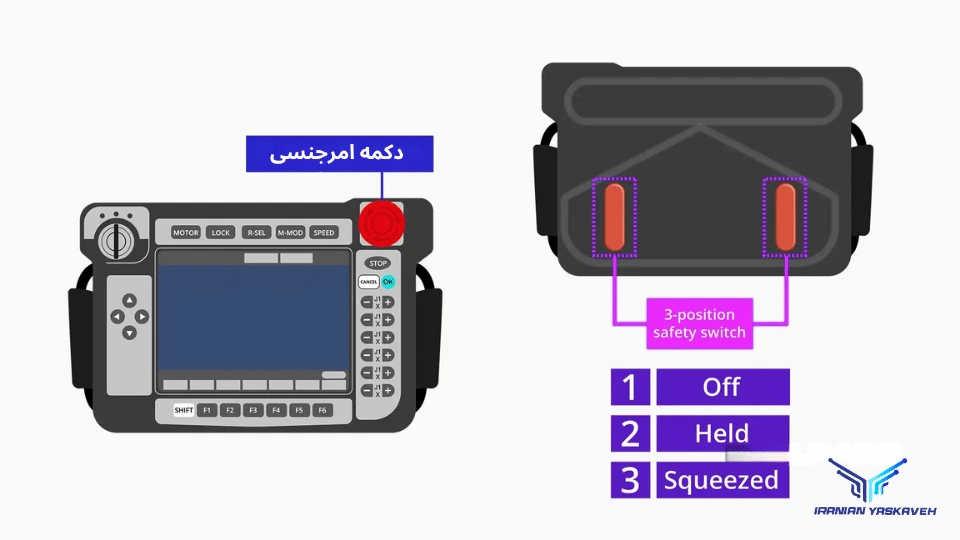
GUI متصل به کنترلر معمولاً یک صفحهنمایش دستی با کلیدهای کنترلی است که برای برنامهنویسی ربات به کار میرود.
هنگام حرکت دادن ربات به صورت دستی، یک کلید ایمنی سه وضعیتی وجود دارد:
-
خاموش (Off)
-
نگهداشتهشده (Held)
-
فشردهشده (Squeezed)
این یک ویژگی ایمنی برای کنترل امن ربات هنگام حرکت دستی است.
در وضعیت دوم، ترمزها آزاد میشوند و سرووکنترلر فعال میشود.
همچنین یک کلید توقف اضطراری (E-stop) روی GUI وجود دارد که اگر ربات به انسان نزدیک شود، فوراً آن را متوقف میکند.
باتریهای پشتیبان ربات ۶ محوره
یکی دیگر از بخشهای مهم سیستم الکتریکی ربات، باتریهای پشتیبان انکدر سرووها است. این باتریها پس از قطع برق، شمارندههای انکدر را نگه میدارند.
این باتریها باید بهصورت دورهای تعویض شوند؛ در غیر این صورت انکدرها باید مجدداً تنظیم شوند. هر سازنده روش خاصی برای تنظیم مقادیر سرووموتورها دارد. عدم تعویض بهموقع باتریها میتواند باعث توقفهای غیرمنتظره شود.
کابلکشی ربات
اکثر رباتهای ۶ محوره دارای کابلهایی هستند که از داخل آنها عبور میکند. این کابلها مربوط به سرووموتورها و سنسورهای مورد نیاز برای عملکرد ربات هستند.
ورودیها و خروجیها (Robot IOs)
- در برخی مدلها، ورودیها و خروجیها بهصورت داخلی سیمکشی شدهاند.
- در برخی دیگر، IO خارجی استفاده میشود.
نوع IO مورد استفاده بستگی به کاربرد ربات دارد.
چه IO داخلی باشد چه خارجی، IOها میتوانند:
- عملگرها را کنترل کنند،
- وضعیت سنسورهای نصبشده روی ربات را بخوانند.
جمعبندی
در این مقاله با ویژگیهای ربات ۶ محوره، اجزای مکانیکی و اجزای الکتریکی آن آشنا شدیم. در ادامه، درباره کاربردهای رباتها، نرمافزارهای شبیهسازی و سازندگان رباتهای صنعتی صحبت خواهیم کرد.
برای کسب اطلاعات بیشتر درباره سرووموتورها، مقاله «سرووموتور چیست و چگونه کار میکند؟» را مطالعه کنید.