در دنیای امروزِ اتوماسیون صنعتی و رباتیک، انتخاب موتور مناسب یکی از مهمترین عوامل موفقیت در طراحی و اجرای پروژههای دقیق و پیشرفته است. در این میان، دو گزینه پرکاربرد یعنی سروو موتور (Servo Motor) و استپر موتور (Stepper Motor) همیشه مورد مقایسه قرار میگیرند. اما واقعاً تفاوت بین سروو موتور و استپر موتور چیست؟ هر کدام از این موتورها چه مزایا و معایبی دارند و در چه کاربردهایی بهترین عملکرد را ارائه میدهند؟ در این مقاله قصد داریم با نگاهی دقیق و فنی، تفاوتهای کلیدی این دو نوع موتور را بررسی کنیم و به شما کمک کنیم تا بر اساس نیاز پروژهتان، انتخابی هوشمندانه داشته باشید.
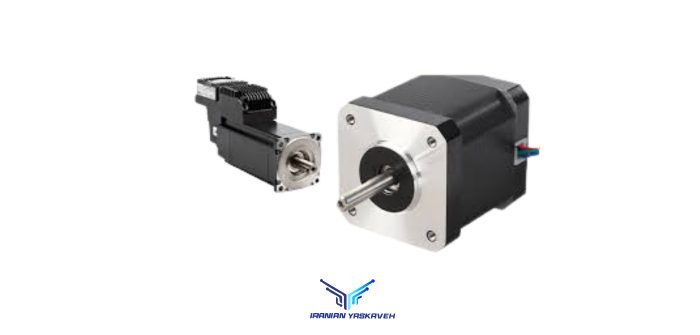
تعریف جامع سروو موتور

سروو موتور یک نوع موتور الکتریکی است که بهطور خاص برای کنترل دقیق موقعیت، سرعت و گشتاور در سیستمهای مختلف طراحی شده است. این موتورها بهعنوان بخشی از یک سیستم حلقه بسته (Closed-loop) عمل میکنند؛ به این معنا که به یک سیستم فیدبک متصل هستند که اطلاعات مربوط به موقعیت و وضعیت موتور را دریافت کرده و بهصورت مداوم عملکرد آن را تنظیم میکند. این ویژگی باعث میشود سروو موتور دقت و کارایی بسیار بالا در کاربردهای پیچیده و حساس داشته باشد.
اجزای اصلی سروو موتور
- موتور: بخش اصلی که انرژی الکتریکی را به انرژی مکانیکی تبدیل میکند.
- درایور (Driver): دستگاهی که فرمانهای کنترلی را به موتور ارسال میکند و عملکرد آن را مدیریت میکند.
- سنسور فیدبک: برای نظارت دقیق بر موقعیت، سرعت و گشتاور استفاده میشود. معمولاً شامل انکدر یا رزولوور است.
- کنترلر (Controller): سیستمی پردازشی که سیگنالهای ورودی را دریافت کرده و دستورات کنترلی لازم را به درایور یا موتور ارسال میکند.
- دقت بالا: بهدلیل استفاده از سیستم بازخورد (Feedback)، سروو موتور قادر است حرکاتی بسیار دقیق و کنترلشده انجام دهد.
- کارایی بالا: سروو موتور تنها در مواقع مورد نیاز انرژی مصرف میکند، بنابراین اتلاف انرژی در آنها بسیار کم است.
- کنترل دقیق گشتاور و سرعت: این موتورها توانایی کنترل دقیق گشتاور را دارند و میتوانند سرعت را بهصورت پیوسته و کنترلشده تنظیم نمایند.
- عملکرد عالی در سرعتهای بالا: موتورهای سروو حتی در سرعتهای بالا نیز بدون کاهش دقت یا افت گشتاور عملکردی پایدار و مؤثر دارند.
- پایداری و اطمینان بالا: بهدلیل طراحی مهندسیشده و استفاده از سنسورهای دقیق بازخورد، این موتورها در شرایط کاری مختلف عملکردی پایدار و قابل اعتماد ارائه میدهند.
ویژگیهای کلیدی سروو موتور
- سیستم بازخورد (Feedback): سروو موتور از سنسورهایی مانند انکدر، رزولوور یا پتانسیومتر برای نظارت و کنترل دقیق موقعیت، سرعت و گشتاور استفاده میکند. این سیستم بازخوردی باعث میشود موتور بهطور مداوم حرکت خود را تنظیم کرده و دقت عملکرد را افزایش دهد.
- کنترل دقیق موقعیت، سرعت و گشتاور: سروو موتور قادر است در موقعیتهای مختلف با دقتی در حد میکرومتر حرکت کند و سرعت و گشتاور را بهصورت پیوسته و دقیق کنترل نماید. این ویژگیها، آن را به گزینهای ایدهآل برای کاربردهایی با نیاز به کنترل بسیار دقیق تبدیل کرده است.
- عملکرد در سیستم بسته (Closed-loop): برخلاف استپر موتورها که بهصورت سیستم باز (Open-loop) عمل میکنند، سروو موتورها از حلقه فیدبک برای ارزیابی و اصلاح عملکرد استفاده میکنند. آنها با دریافت داده از سنسورها، بهصورت مداوم موقعیت و گشتاور خود را تنظیم میکنند.
- انواع سروو موتورها: سروو موتورها معمولاً در دو نوع اصلی تقسیم میشوند:
- سروو موتور DC: از موتور جریان مستقیم استفاده میکند و معمولاً در سیستمهایی با سرعت پایین و گشتاور بالا کاربرد دارد.
- سروو موتور AC: از جریان متناوب استفاده کرده و در سیستمهای پرقدرت و کاربردهایی با نیاز به سرعت بالا، رایجتر است.
معایب سروو موتور
- قیمت بالا: بهدلیل استفاده از سیستمهای فیدبک، درایورهای پیشرفته و کنترلرهای پیچیده، سروو موتورها نسبت به استپر موتورها هزینه بیشتری دارند.
- پیچیدگی در سیستم کنترل: سروو موتورها به کنترلرها و نرمافزارهای پیشرفته نیاز دارند که طراحی، نصب و نگهداری آنها ممکن است زمانبر و پرهزینه باشد.
- نیاز به فضای بیشتر: به دلیل استفاده از سنسورها، درایورها و دیگر تجهیزات جانبی، سیستمهای سروو معمولاً نسبت به استپر موتور یا سایر سیستمهای ساده، فضای بیشتری اشغال میکنند.
کاربردهای سروو موتور
موتورهای سروو بهدلیل دقت بالا و قابلیت کنترل پیشرفته، در صنایع متعددی کاربرد دارند، از جمله:
- رباتیک: برای کنترل دقیق مفاصل و حرکات بازوهای ربات.
- صنعت خودرو: در سیستمهای فرمان الکترونیکی، پایداری و ترمز ABS.
- ماشینآلات CNC: برای کنترل موقعیت ابزارهای برش و ماشینکاری با دقت بالا.
- تجهیزات پزشکی: مانند رباتهای جراحی و سیستمهای تصویربرداری حساس.
- پهپادها و UAVها: برای کنترل دقیق پرواز، موقعیتیابی و پایداری در حین حرکت.
- اتوماسیون صنعتی: در خطوط تولید، بستهبندی، سیستمهای نقاله و جابهجایی دقیق قطعات.
تعریف جامع استپر موتور (Stepper Motor)

استپر موتور، بهطور کلی موتوری است که حرکت آن به صورت گامبهگام انجام میشود. این موتورها برای کاربردهایی طراحی شدهاند که نیاز به کنترل دقیق مکان و زاویه دارند.در استپر موتور، هر بار که سیگنالی به موتور داده میشود، شفت آن به مقدار مشخصی میچرخد (مثلاً ۱.۸ درجه برای هر گام در بسیاری از مدلها). این نوع حرکت مرحلهای باعث میشود موقعیت نهایی شفت موتور کاملاً قابل پیشبینی و کنترلپذیر باشد.بهدلیل این ویژگیها، استپر موتورها در کاربردهایی نظیر پرینترها، اسکنرها، CNC، دوربینها، و سیستمهای موقعیتیابی دقیق بهکار میروند.
ویژگیها و مشخصات استپر موتور (Stepper Motor)
- حرکت گامبهگام: استپر موتور بهجای چرخش پیوسته، حرکت خود را بهصورت گامهای دقیق انجام میدهد. این گامها معمولاً برابر با ۱.۸ درجه یا ۰.۹ درجه هستند (بسته به نوع موتور). این ویژگی به موتور امکان میدهد که بدون نیاز به سیستم فیدبک، به موقعیتهای دقیق برسد.
- سیستم کنترل باز (Open Loop Control): موتورهای استپر معمولاً به سیستمهای بازخورد نیازی ندارند، زیرا کنترل آنها بر اساس تعداد گامهای برنامهریزیشده انجام میشود. این موضوع باعث سادگی و کاهش هزینه سیستم کنترلی میشود.
- دقت بالا در موقعیتدهی: حرکت هر گام در استپر موتور بهصورت ثابت و دقیق انجام میگیرد، که این موضوع باعث دقت بالا در تعیین موقعیت نهایی میشود.
- گشتاور ثابت در سرعتهای پایین: استپر موتور در سرعتهای پایین میتواند گشتاور مناسبی تولید کند، اما با افزایش سرعت، مقدار گشتاور کاهش مییابد. به همین دلیل برای کاربردهای با سرعت پایین بسیار مناسب است.
- عدم نیاز به فیدبک: برخلاف سروو موتورها، استپر موتورها معمولاً بدون فیدبک کار میکنند. این ویژگی باعث میشود سیستم کنترل سادهتر و مقرونبهصرفهتر باشد.
- کنترل ساده و ارزان: بدلیل عدم نیاز به تجهیزات پیچیده کنترلی مانند انکودر یا کنترلر حلقه بسته، استپر موتور دارای ساختاری سادهتر و هزینه کمتر نسبت به سروو موتور است.
- مصرف انرژی دائمی: یکی از معایب استپر موتور این است که حتی در زمانی که در حال حرکت نیست، جریان الکتریکی در سیمپیچهای آن باقی میماند. این موضوع میتواند باعث افزایش مصرف انرژی شود، بهویژه زمانی که موتور در یک موقعیت ثابت باقی میماند.
انواع استپر موتور
- استپر موتور با آهنربای دائمی (Permanent Magnet Stepper Motor): در این نوع، از یک آهنربای دائمی برای تولید میدان مغناطیسی استفاده میشود. این موتورها ساختار سادهتری دارند و برای کاربردهای سبک مناسب هستند.
- استپر موتور هیبریدی (Hybrid Stepper Motor): ترکیبی از استپر موتور با آهنربای دائمی و موتور با آهنربای القایی است. این نوع موتور دقت، گشتاور و کارایی بالاتری نسبت به نوعهای دیگر دارد و در بسیاری از کاربردهای صنعتی استفاده میشود.
- استپر موتور با آهنربای القایی (Variable Reluctance Stepper Motor): در این نوع، حرکت موتور بهواسطه تغییر مقاومت مغناطیسی (Reluctance) در هستهها انجام میشود. این موتورها آهنربای دائمی ندارند و ساختار سادهتری دارند، اما دقت کمتری نسبت به نوع هیبریدی دارند.
کاربردهای استپر موتور
به دلیل دقت بالا و کنترلپذیری خوب، موتورهای استپر در بسیاری از صنایع و دستگاهها مورد استفاده قرار میگیرند. از جمله:
- پرینترهای سهبعدی: برای کنترل دقیق حرکت محورها و قطعات متحرک.
- دستگاههای CNC جهت هدایت ابزارهای برش و ماشینکاری با دقت بالا.
- تجهیزات پزشکی برای موقعیتدهی دقیق در ابزارهای حساس پزشکی.
- سیستمهای اندازهگیری و کنترل مانند میکرومترهای دیجیتال یا تجهیزات آزمایشگاهی دقیق.
- رباتیک برای حرکت دقیق بازوهای ربات و سیستمهای موقعیتیابی.
تفاوت بین سروو موتور و استپر موتور
سروو موتورها و موتورهای استپر هر دو بهطور گسترده در سیستمهای کنترل حرکت (Motion Control) استفاده میشوند، اما از نظر نحوه عملکرد، کنترل و کاربردها تفاوتهای قابل توجهی دارند. در ادامه، به تفاوتهای اصلی آنها اشاره میکنیم:
1. اصل عملکرد (Operating Principle)
- سروو موتور: یک سیستم حلقه بسته (Closed Loop) است که برای کنترل دقیق موقعیت، سرعت و گشتاور به بازخورد نیاز دارد. این بازخورد معمولاً از طریق انکودر (Encoder) یا ریزولور (Resolver) انجام میشود. سیستم کنترلی، بهطور مداوم خطاهای بین موقعیت واقعی و موقعیت هدف را شناسایی کرده و آن را اصلاح میکند تا دقت بالا حفظ شود.
- استپر موتور (Stepper Motor): یک سیستم حلقه باز (Open Loop) است، یعنی برای عملکرد عادی نیازی به بازخورد ندارد. استپر موتور در گامهای گسسته و مشخص حرکت میکند. موقعیت موتور با اعمال پالسهای الکتریکی به سیمپیچها تعیین میشود. این سیستم سادهتر است، اما در شرایط خاص ممکن است دقت آن کاهش یابد.
2. کنترل (Control)
- سروو موتور: با استفاده از کنترل حلقه بسته، موقعیت، سرعت یا گشتاور موتور بهطور مداوم تنظیم میشود. این کنترل پیشرفته، دقت بالا و عملکرد نرم را فراهم میسازد، اما نیازمند سیستم کنترلی پیچیدهتر و هزینهبرتر است.
- موتور پله ای: در گامهای از پیش تعریفشده و بدون نیاز به بازخورد حرکت میکند. کنترل آن سادهتر است، اما در مقایسه با سروو موتور، در حرکتهای پیوسته یا با سرعت بالا ممکن است دقت کمتری داشته باشد. با این حال، استفاده از درایورهای پیشرفته میتواند عملکرد آن را بهبود بخشد
مقایسه دقیقتر بین سروو موتور و استپر موتور
در این بخش، تفاوتهای این دو نوع موتور از نظر دقت، سرعت، گشتاور، کارایی و کاربردها بررسی میشود:
3. دقت (Accuracy)
- سروو موتور: به دلیل داشتن سیستم بازخورد لحظهای، دقت بالایی در کنترل موقعیت، سرعت و گشتاور دارد. حرکت موتور روان، بینوسان و با واکنش سریع به تغییرات بار انجام میشود.
استپر موتور: بهصورت ذاتی دارای دقت در موقعیتگیری است (مثلاً 1.8 درجه در هر گام)، اما در صورت از دست رفتن گامها (Step Loss)یا اضافه بار، احتمال بروز خطا وجود دارد. عملکرد آن بهخصوص در سرعتهای بالا کمتر روان است.
4. سرعت و گشتاور (Speed & Torque)
- سروو موتور: قادر به دستیابی به سرعتهای بالا با حفظ گشتاور در طول حرکت است. مناسب برای کاربردهای صنعتی با عملکرد بالا و سرعت متغیر.
- استپر موتور: در سرعتهای پایین گشتاور خوبی دارد اما در سرعتهای بالا گشتاور بهطور قابلتوجهی کاهش مییابد. برای کاربردهای با سرعت پایین مناسبتر است.
5. کارایی (Efficiency)
- سروو موتور: کارآمدتر است، زیرا فقط در هنگام نیاز جریان میکشد و در حالت سکون مصرف انرژی آن به حداقل میرسد.
- استپر موتور: حتی در زمان عدم حرکت نیز جریان ثابتی مصرف میکند، که این موضوع منجر به مصرف انرژی بیشتر و کاهش کارایی در برخی کاربردها میشود.
6. کاربردها (Applications)
سروو موتور: کاربرد در سیستمهایی که نیاز به کنترل دقیق و عملکرد بالا دارند، مانند: رباتیک ، ماشینآلات CNC، خطوط تولید و اتوماسیون صنعتی ، نوار نقالههای هوشمند
استپر موتور: مناسب برای کاربردهایی با نیاز به دقت مکانیابی متوسط و سرعت پایین، از جمله: پرینترهای سهبعدی ، روترهای CNC کوچک ، اسکنرها و دستگاههای اندازهگیری ، برخی از تجهیزات پزشکی با حرکت محدود
7. هزینه
- سروو موتور به دلیل نیاز به سیستمهای بازخورد (فیدبک) و الکترونیک کنترلی پیشرفته، معمولاً گرانتر از موتورهای استپر است.
- استپر موتور طراحی سادهتر و عدم نیاز به فیدبک باعث شده است که این موتورها مقرونبهصرفهتر باشند و در پروژههای حساس به هزینه بسیار محبوب شوند.
8. اندازه و وزن
- سروو موتور: با وجود پیچیدگی در طراحی، در بسیاری از موارد فشردهتر و سبکتر از استپر موتور با توان مشابه است. البته سیستمهای فیدبک و کنترلی ممکن است حجم کلی سیستم را افزایش دهند.
- استپر موتور: در مقایسه با سروو، ابعاد و وزن بیشتری برای دستیابی به همان میزان گشتاور دارند. این ویژگی میتواند در پروژههایی که محدودیت فضا دارند چالشبرانگیز باشد.
تفاوت دقت عملکرد سروو موتور و استپر موتور
دقت یکی از مهمترین عوامل در انتخاب بین سروو موتور و استپر موتور است. درحالیکه هر دو میتوانند موقعیتیابی دقیقی ارائه دهند، تفاوتهایی بنیادی در این زمینه وجود دارد سروو موتور با استفاده از سیستم فیدبک مداوم، بهصورت هوشمند موقعیت شفت خروجی را اصلاح میکند و میتواند در حرکتهای پیوسته و دقیق عملکرد بهتری داشته باشد.استپر موتور بر اساس تعداد گامها حرکت میکند و معمولاً عبارت “Degrees per Step” روی بدنه آن درج میشود. این مقدار نشاندهنده زاویه چرخش شفت موتور به ازای هر پالس ارسالی از درایور است. هر چه این عدد کوچکتر باشد، دقت موقعیتیابی موتور بیشتر خواهد بود.
بهعنوان مثال، اگر روی پلاک موتور عدد 1.8%step نوشته شده باشد، شفت موتور به ازای هر پالس، 1.8 درجه میچرخد. برای دقتهای بالاتر، موتورهایی با گام 0.9 درجه یا کمتر نیز وجود دارند. در نهایت، اگرچه استپر موتور در برخی کاربردها میتواند نیاز به دقت را برآورده کند، اما در مقایسه با سروو موتور، دامنه عملکرد، واکنشپذیری و دقت نهایی کمتری دارد.
محدودیتهای استپر موتور
با وجود مزایای متعدد، استپر موتورها دارای محدودیتهایی هستند که در برخی کاربردها میتوانند چالشبرانگیز باشند:
- کاهش گشتاور در سرعت بالا: استپر موتورها با افزایش سرعت، بخش قابل توجهی از گشتاور خود را از دست میدهند. بهطور معمول، در ۹۰٪ حداکثر سرعت، ممکن است تا ۸۰٪ گشتاور نامی کاهش یابد.
- ضعف در شتابدهی سریع: این موتورها توانایی کمی در شتاب دادن سریع به بار دارند. اگر گشتاور موتور نتواند بار را به گام بعدی برساند، ممکن است گام از دست برود و موقعیتگیری دچار خطا شود.
- نیاز به کنترل دقیق بار: در کاربردهایی که دقت موقعیتی اهمیت دارد، بار نباید از گشتاور نامی موتور فراتر رود، یا باید از انکودر موقعیت برای اصلاح موقعیت استفاده شود.
- رزونانس و لرزش: در سرعتهای خاص، بهویژه تحت بارهای دینامیکی، موتور ممکن است وارد حالت رزونانس شود. این امر منجر به لرزش، تولید صدا، پسزدن موتور و حتی از دست رفتن گام میشود.
محدودیتهای سروو موتور
هرچند سروو موتورها از نظر عملکرد بسیار پیشرفتهاند، اما برخی محدودیتهایی نیز دارند:
- نیاز به سیستمهای کنترلی پیچیده: برای عملکرد دقیق، سروو موتورها به مدار درایو پیشرفته و فیدبک موقعیت نیاز دارند که طراحی و پیادهسازی را پیچیدهتر و پرهزینهتر میکند.
- هزینه بالا: این موتورها معمولاً گرانتر از استپر موتورها هستند، حتی بدون در نظر گرفتن هزینه انکودر و تجهیزات جانبی.
- نیاز به گیربکس در سرعت پایین: برای کاربردهایی با سرعت کم، اغلب باید از گیربکس استفاده شود که پیچیدگی و هزینه نگهداری را افزایش میدهد.
انواع استپر موتور
استپر موتورها به دو دسته اصلی تقسیم میشوند:
- تک قطبی (Unipolar): هر فاز دارای یک سیمپیچ است. برای تغییر جهت چرخش، کافی است جهت جریان را عوض کنیم. این نوع موتور به دلیل استفاده از تمام ظرفیت سیمپیچها، گشتاور بیشتری تولید میکند.
- دو قطبی (Bipolar): هر فاز شامل یک سیمپیچ با خروجی میانی است. در هر لحظه تنها یکی از دو هسته سیمپیچ فعال میشود. تغییر جهت جریان در این سیمپیچها جهت چرخش را تغییر میدهد. در کل، موتورهای دو قطبی راندمان بالاتری دارند ولی کنترل آنها پیچیدهتر است.
نتیجه گیری
در نهایت، انتخاب بین سروو موتور و استپر موتور به نیازهای خاص پروژه شما بستگی دارد. اگر دقت بالا، کنترل پیشرفته و عملکرد روان در سرعتهای مختلف برای شما اولویت دارد، سروو موتور با سیستم فیدبک حلقه بسته میتواند گزینهای ایدهآل باشد. از طرف دیگر، اگر به دنبال سیستمی سادهتر، اقتصادیتر و مناسب برای موقعیتیابی گامبهگام هستید، استپر موتور میتواند انتخاب مناسبی باشد.
درک دقیق تفاوت بین سروو موتور و استپر موتور به شما کمک میکند تا در طراحی سیستمهای اتوماسیون، رباتیک یا ماشینآلات صنعتی، تصمیمی آگاهانه و متناسب با بودجه و کارایی مورد نیاز خود بگیرید. فراموش نکنید که هر یک از این موتورها، با توجه به ویژگیها و محدودیتهایشان، در جای خود میتوانند بهترین عملکرد را ارائه دهند.