در اتوماسیون صنعتی، دو نوع کنترلکننده اصلی وجود دارد: پی ال سی و موشن کنترلر. در این بخش، با تفاوتهای کلیدی این دو کنترلر آشنا میشویم.
بهطور کلی اتوماسیون صنعتی شامل دو نوع سیستم است: فرآیندی و ماشینی.
اتوماسیون فرآیندی
اتوماسیون فرآیندی به سیستمهایی مانند صنایع غذایی و نوشیدنی، صنایع شیمیایی، داروسازی، تهویه مطبوع (HVAC) و امثال آن اطلاق میشود، جایی که عملیات دارای چرخههای متعدد بوده و بهصورت مرحلهبهمرحله انجام میگیرد. اساساً این نوع فرآیندها کندتر هستند و در آنها باید متغیرهای کنترلی بهصورت تدریجی، دقیق و پایدار حفظ شوند.
اتوماسیون ماشینی
اتوماسیون ماشینی شامل سیستمهایی مانند دستگاههای برش، چاپ، برچسبزنی و… است که با سرعت بالا عمل میکنند و در زمان بسیار کوتاه، تولید را انجام میدهند تا بهرهوری افزایش یابد.
در هر نوع اتوماسیونی، متخصصان از دو نوع کنترلکننده استفاده میکنند: پیالسی و موشن کنترلر (کنترلکننده حرکت).
اگرچه میتوان از PLC هم در اتوماسیون فرآیندی و هم در اتوماسیون ماشینی استفاده کرد، اما مهندسان معمولاً در اتوماسیون ماشینی، موشن کنترلر را ترجیح میدهند.
در این مطلب، تفاوت میان پیالسی و موشن کنترلر را بررسی میکنیم.
پی ال سی چیست؟
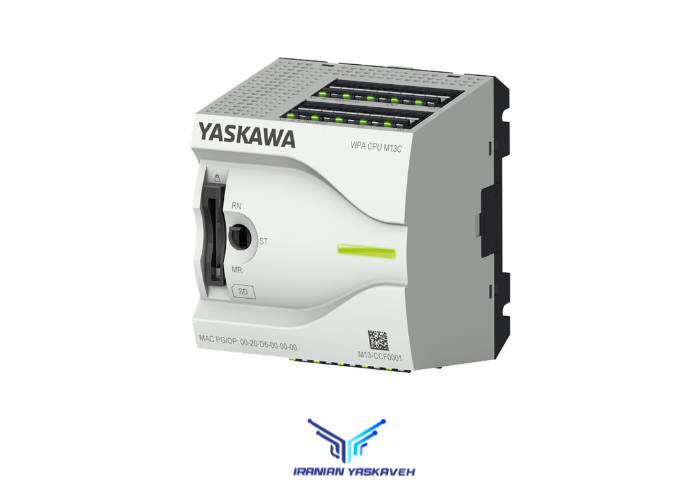
عبارت کامل پی ال سی، Programmable Logic Controller یا کنترلکننده منطقی برنامهپذیر است. PLC شامل یک پردازنده، حافظه، ماژولهای ورودی/خروجی برای ارتباط با سختافزار، و ماژولهای ارتباطی جهت دریافت و ارسال سیگنالهای دنیای واقعی و پردازش آنهاست. این سیستم خروجیها را بر اساس ورودیها کنترل میکند.
پنج زبان برنامهنویسی اصلی برای PLC وجود دارد:
- Ladder Logic (منطق نردبانی)
- Structured Text (متن ساختاریافته)
- Functional Block Diagram (نمودار بلوک عملکردی)
- Instruction List (فهرست دستورالعملها)
- Sequential Flow Chart (نمودار جریان ترتیبی)
این زبانها برای نوشتن برنامههای کنترلی در PLC بهکار میروند و منطق لازم را پیادهسازی میکنند.
از مزایای PLC میتوان به آشنایی زیاد تکنسینها و برنامهنویسان ماشین با سختافزار و نرمافزار آن اشاره کرد که باعث سهولت در برنامهنویسی، عیبیابی و تعمیرات میشود.
اما PLC محدودیتهایی دارد، مانند ظرفیت ذخیرهسازی، سرعت پردازش و تعداد کتابخانههای نرمافزاری. اجرای برنامههای بسیار سریع و دقیق با PLC امکانپذیر است، اما نیاز به برنامهنویسی سنگین و کدنویسی پیچیده دارد.
همچنین، محدودیتهای سیمکشی در PLC باعث میشود توانایی آن در ارتباط سریع با ماشینهای پرسرعت مانند رباتها و سیستمهای محوری (Axis-motion) کاهش یابد؛ بهویژه در ماشینهای پیچیده.
موشن کنترلر چیست؟
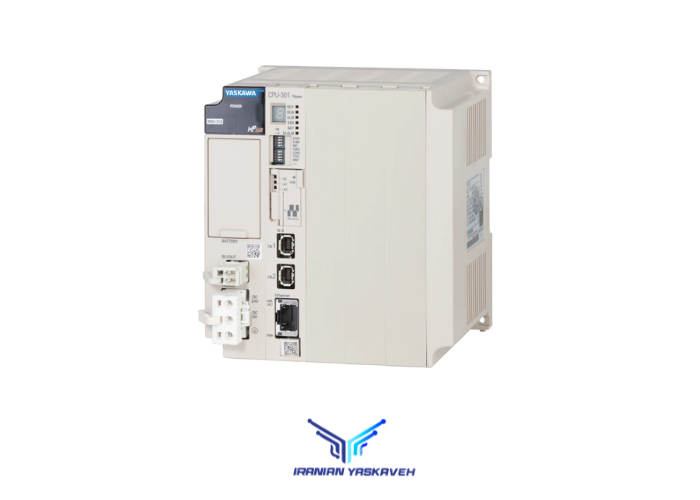
کنترلکننده حرکتی که با عنوان PAC (Programmable Automation Controller) یا کنترلکننده اتوماسیون برنامهپذیر نیز شناخته میشود، قادر به اجرای دستورالعملهای سطح بالاتری است. همانطور که از نام آن پیداست، Motion Controller بهطور تخصصی برای مدیریت تمام وظایف مرتبط با حرکت طراحی شده و این کار را با دقت و کارایی بالا انجام میدهد.
این نوع کنترلکننده بهطور ویژه برای کنترل حرکات مکانیکی طراحی شده است، به همین دلیل قابلیتهای حرکتی آن بسیار گستردهتر از PLC است. معماری این نوع دستگاهها معمولاً شامل پردازندههای قدرتمند، اجرای سریع پردازشها و دادهبرداری با سرعت بالا است.
کنترلکنندههای حرکتی مزایای متعددی از نظر عملکرد حرکتی ارائه میدهند، از جمله:
- تکرارپذیری بالا
- کنترل دقیق سرعت
- زمان نشستن (settling time) کمتر
این کنترلکنندهها بهراحتی با سروو درایوها، رباتها، حسگرهای نوری، دوربینهای پرسرعت و ماشینهای محوری (Axis-Motion) یکپارچه میشوند.
دو ویژگی مهم که Motion Controller را از PLC متمایز میکند:
- معماری باز: قابلیت کار با دستگاههای برندهای مختلف (سازگاری با تجهیزات متنوع)
- طراحی ماژولار: امکان پشتیبانی از تعداد زیادی ورودی/خروجی (I/O)
اصلیترین تفاوتهای بین پی ال سی و موشن کنترلر
تفاوتهای اصلی بین PLC و کنترلکنندههای حرکتی (Motion Controllers) به شرح زیر است:
- برنامهنویسی در PLC سادهتر از Motion Controller است، اما Motion Controllerها قابلیت اجرای برنامههای با سرعت پردازش بالا، حافظه بزرگتر، عملکردهای متعدد با سرعت بالا، و توالیهای کنترلی قدرتمند را دارند.
- کنترل حلقهبسته (Closed-loop) برای انواع موتورها شامل موتورهای معمولی، سروو موتورها، انکودرها و استپموتورها، در Motion Controllerها با دقت، کنترل و بازدهی بیشتری نسبت به PLC انجام میشود.
- Motion Controllerها دارای انواع مختلفی از شبیهسازی داخلی هستند تا عملکرد واقعی ماشین را بهطور دقیق آزمایش کنند. آنها همچنین از بلوکهای عملکردی پیشرفته پشتیبانی میکنند، به این معنا که قادر به پردازش الگوریتمهای پیچیده با سهولت هستند. در مقابل، PLC فقط دارای بلوکهای عملکردی پایه است.
- دریافت دادههای سنسورهای لیزری پرسرعت، دادههای دوربین و ثبت موقعیت در Motion Controller با تأخیر در حد میکروثانیه انجام میشود، در حالی که PLCها در این زمینه کندتر عمل میکنند.
- اگرچه PLC نیز میتواند برای کنترل حرکت استفاده شود، اما این کار نیازمند برنامهنویسی پیچیده و دشوار است. در مقابل، Motion Controller میتواند بهراحتی در اتوماسیون فرآیندها نیز مورد استفاده قرار گیرد، آن هم با همان سهولت در برنامهنویسی و اجرا.